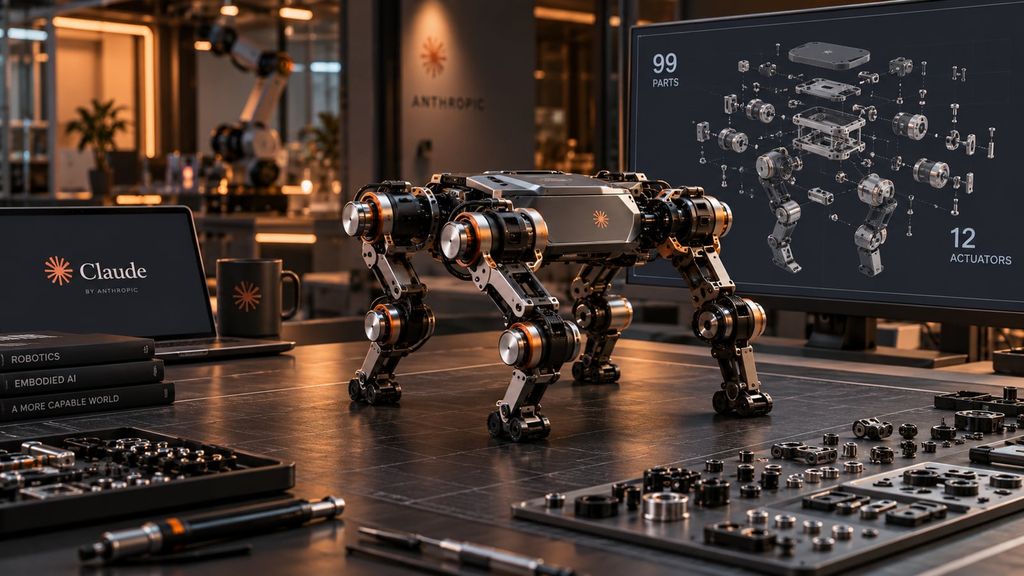
Claude Code, yalnızca yazılım geliştirmeye yardımcı olan bir araç olmanın ötesine taşınarak dört ayaklı bir robotun donanım ve yazılım süreçlerinde kullanıldı. “SpeedyBrowser45” adlı geliştiricinin son üç ayda hazırladığı MechFaber isimli masaüstü uygulaması; araştırma, hesaplama, bilgisayar destekli tasarım, elektronik, firmware ve simülasyon çalışmalarını tek bir iş akışında topladı. Ortaya 12 aktüatöre ve 99 karmaşık parçaya sahip bir robot tasarımı çıktı.
Paylaşılan gösterimde Claude Code, tasarım aşamalarının yanı sıra firmware oluşturma ve çalıştırma görevlerini de üstlendi. Uygulamanın arayüzünde robotun güç ve elektronik düzeni, voltaj hatları ve her bileşenin çektiği akım görüntüleniyor. Parça listesinde batarya paketi, mikrodenetleyici, bacaklardaki her ekleme ait motorlar, soğutma fanları ve LiDAR sensörü gibi bileşenler yer alıyor.
Sistem ayrıca güç hatlarının gerçek bağlantılarını ve aktüatörlerle sensörlere uzanan kabloları gösteren ayrıntılı bir bağlantı şeması hazırladı. Toplam güç tüketimi ile tahmini çalışma süresi de Claude Code tarafından otomatik olarak hesaplandı. Elektronik tasarım kapsamında uygun kalınlık ve uzunluklara sahip eksiksiz bir kablo demeti oluşturuldu. LiDAR işlemleri için Raspberry Pi 5, motor kontrol döngüsü içinse Teensy mikrodenetleyici seçildi.
Tek bir yapay zekâ yerine uzman ajanlar kullanıldı
MechFaber’ın çalışma düzeni, bütün görevleri tek başına yürütmeye çalışan genel amaçlı bir yapay zekâya dayanmıyor. Geliştirici bunun yerine araştırma ve hesaplama, CAD, elektronik, firmware ve simülasyon için ayrı uzman ajanlar kullandı. Bu tercih, Claude Code’un tüm alanları tek başına ele aldığı denemelerde yeterli sonuç alınamaması üzerine yapıldı.
Yapay zekânın ölçüler konusunda tahminde bulunmasına da izin verilmedi. Sistem, boyutları doğrudan CAD çekirdeğinden sorguluyor ve bileşenlerin teknik değerlerini gerçek veri sayfalarından alıyor. Yapısal değerlendirmeler ise uygulama üzerinden gerçekleştirilen sonlu elemanlar analiziyle destekleniyor. Böylece mekanik ölçüler ile elektronik bileşenlere ilişkin kararların doğrulanabilir verilere dayanması amaçlanıyor.
Firmware farklı ortamlarda simüle edildi
Hazırlanan firmware, robotun gerçek dünyadaki hareketlerini taklit eden bir fizik motoruyla aynı döngü içinde sınandı. Düz bir zeminde başarılı sonuç vermesi öngörülen robot için açık hava koşulları daha ciddi bir sınama oluşturuyor. Değişken arazi şartlarını inceleyebilmek amacıyla sisteme yeni test ortamları ekleme özelliği kazandırıldı.
Geliştirici, yapay zekâdan bir rampa, yürüyüş yolu ve çeşitli engeller istemenin ardından aynı firmware’i oluşturulan sahnelerin her birinde çalıştırabildi. Bu yaklaşım, tasarım ile kontrol yazılımının farklı koşullar altında birlikte değerlendirilmesini sağladı.
Projenin en önemli belirsizliği ise robotun henüz fiziksel olarak üretilmemiş olması. Tasarımın, elektronik sistemin ve firmware’in simülasyon içinde birlikte çalışması önemli bir aşama sunsa da gerçek bir prototip bulunmadığı için simülasyon sonuçlarıyla fiziksel performans arasındaki fark şimdilik ölçülemiyor.